Terveys x teknologia: Konenäkö voi helpottaa ja nopeuttaa tekonivelleikkauksia

Nivelrikko on yksi ikääntyvän väestön tavallisimmista sairauksista. Pelkästään OECD-maissa tehdään vuosittain noin 3,5 miljoonaa lonkan tai polven tekonivelleikkausta. Polven tekoniveliä asennetaan yli 5 000 päivässä.
Yksi polven tekonivelleikkaus kestää tyypillisesti reilun tunnin. Voisi sanoa, aivan myönteisessä hengessä, että uusia polvia tulee kuin liukuhihnalta. Mutta mitä teollisuuden liukuhihnoilla tavallisesti tapahtuu?
Kolmiulotteista tietoa tuottava 3D-kamera paikantaa autonosan, jotta robotti osaa tarttua siihen ja asentaa sen oikeaan paikkaan. Tai 3D-kamera mittaa tukkia, kun se etenee kohti sahaa. Näin konenäkö auttaa automatisoimaan teollista prosessia.
Tekonivelleikkauksessa ei 3D-kameraa käytetä. Tätä Ville Pitkänen ihmetteli ensimmäisen kerran jo parikymmentä vuotta sitten. Silloin hän teki diplomityötään, joka sivusi tietokoneavusteista ortopedista kirurgiaa. Sen jälkeen hän jatkoi alalla yrityksessä, joka toimittaa robotteja tekonivelleikkauksiin, ja nyt hän työskentelee Aallon viime vuonna alkaneessa ORCA-projektissa.
”Kehitämme tekonivelleikkauksen navigointijärjestelmää, jossa 3D-kamera näkee luun ja seuraa sen liikettä. Olemme aloittaneet kehitystyön polven tekonivelleikkauksista”, Pitkänen kertoo.
Pitkänen myöntää, että polven tekonivelleikkaukset onnistuvat hyvin jo nykymenetelmilläkin. Karkeasti arvioiden lähes 90 prosenttia potilaista on tyytyväisiä leikkauksen tuloksiin. Jos kipu tai polven jäykkyys kuitenkin jatkuu, syynä ei ole välttämättä se, että leikkaus ei olisi ollut riittävän tarkka.

Tarkkuuden parantaminen ei olekaan tutkimusryhmän päätavoite, vaan yksinkertaisuus.
”Haluamme karsia kaikki ylimääräiset laitteet ja vaiheet, jotka vievät aikaa, lisäävät riskejä ja viime kädessä myös kustannuksia. Visiomme on, että navigaatiojärjestelmämme alkaa automaattisesti seurata luuta ja avustaa kirurgia heti, kun leikkaus alkaa.”
Hankalat apusilmät korvattava
Ensisijaisena ongelmana nykyisissä leikkauksissa Pitkänen pitää luihin kiinnitettäviä heijastinantenneja, joita käytetään luun paikantamiseen. Kun satoja leikkauksia seurannut insinööri puhuu heijastinantennista, hän turvautuu jopa voimasanoihin. Jotta selviäisi miksi, katsotaan ensin, mitä leikkaussalissa tapahtuu.
Polven perinteisessä tekonivelleikkauksessa kirurgilla on käytössään röntgenkuvat, joiden perusteella hän tekee leikkaussuunnitelman. Avattuaan polven hän määrittelee, mistä kohdasta ja missä kulmassa reisiluuta ja sääriluuta sahataan. Hän asettaa luihin mekaaniset sahausohjaimet anatomisten maamerkkien avulla.
Kirurgi työstää luuta kuin hienopuuseppä, ja näin on saatu hyviä tuloksia 1990-luvulta alkaen. Vuosi vuodelta yhä useampi kirurgi käyttää kuitenkin apunaan robottikäsivartta, joka auttaa häntä asemoimaan tekonivelen vielä tarkemmin.
Robotti voi saada taustatiedoksi tietokonetomografia- eli TT-kuvista tehdyn kolmiulotteisen mallin, mutta se voi toimia ilmankin. Välttämätöntä kuitenkin on, että robotti saa tietää, missä luut ovat leikkauksen alussa ja miten ne liikkuvat leikkauksen aikana. Tähän tarvitaan heijastinantenneja.
Heijastinantennit ovat kämmenenkokoisia häkkyröitä, joiden oksilla olevat pallot heijastavat kamerasta tulevaa infrapunavaloa. Kirurgi ruuvaa luihin kaksi tai kolme antennia ja kalibroi navigointijärjestelmän koskettamalla luun pintaa useasta kymmenestä kohtaa teräväkärkisellä instrumentilla, josta sojottaa myös antenni.
”Kalibrointi, eli mittausten tarkkuuden varmistaminen, kestää monta minuuttia. Ja jos antennit heilahtavat, koko kalibrointi menee uusiksi”, Pitkänen huomauttaa. Hänen mukaansa antennien käyttö voi hyvinkin venyttää leikkausaikaa noin vartilla verrattuna perinteiseen leikkaukseen, vaikka robotin käyttö nopeuttaisikin luun työstämistä.
”Leikkausajan ja infektioriskin välillä on yhteys. Lisäksi infektioriskiä lisää suoraan se, että käytetään ylimääräisiä instrumentteja ja porataan ylimääräisiä reikiä luuhun. Osa antenneista kiinnitetään myös ihon läpi.”
Pitkänen haluaa pudottaa antennien kanssa askartelun pois kirurgien työlistalta, ja korvata sen 3D-kameralla, joka ei vaadi työlästä ja aikaa vievää kalibrointia.
Konenäkö tunnistaa luun
Suomessa ensimmäiset robotit otettiin käyttöön polven tekonivelleikkauksissa vuonna 2021. Pitkänen arvioi, että nyt robotilla tehdään maailmassa 10–20 prosenttia polven tekonivelleikkauksista. Australiassa, joka on alan edelläkävijä, osuus oli vuonna 2024 jo 42 prosenttia.
Pitkänen uskoo, että robottien käyttö tekonivelleikkauksissa jatkaa kasvuaan. Vaikka robotin tarjoamaa tarkkuutta ei välttämättä tarvita hyvään lopputulokseen, sen avulla voidaan välttää huonosti onnistuneet poikkeustapaukset.
”Aika moni käyttää autossakin nopeudensäädintä ja kaistavahtia, vaikka perille pääsisi ilmankin.”
Kun robottien käyttö lisääntyy, lisääntyy Pitkäsen mukaan myös tarve helppokäyttöiselle ja tarkalle navigointijärjestelmälle. Vaikka tarkkuuden parantaminen ei ole tutkimusryhmän päätavoite, hän kuitenkin uskoo sen parantuvan, kun heijastinantennit korvataan 3D-kameralla.
”Jos käytössä on neljä antennia, joissa jokaisessa on neljä heijastinpalloa, järjestelmä seuraa kuuttatoista pistettä. Me seuraamme pistepilveä, jossa on kymmeniätuhansia pisteitä.”
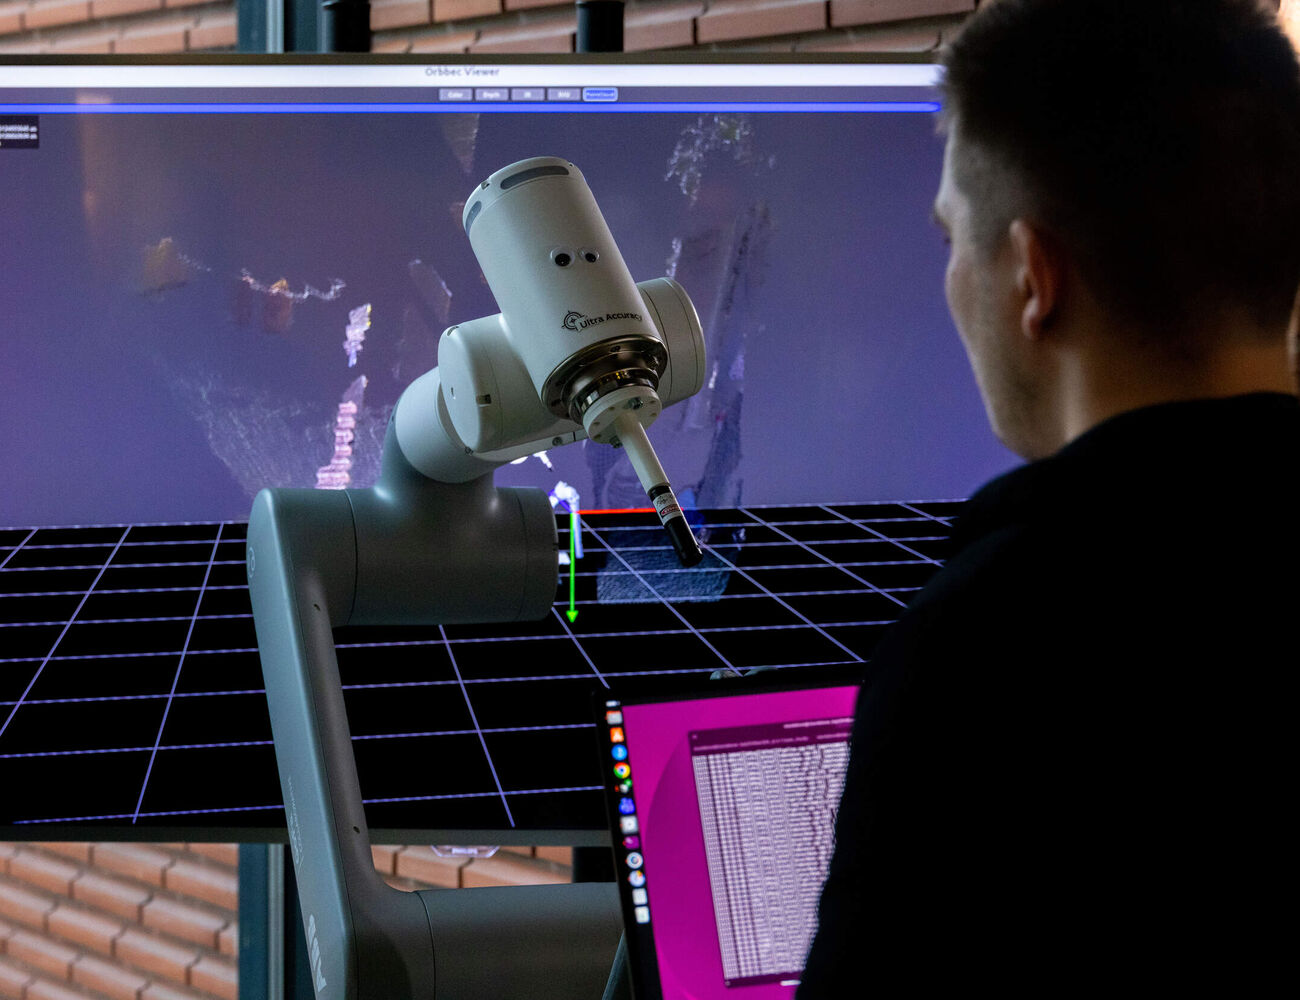
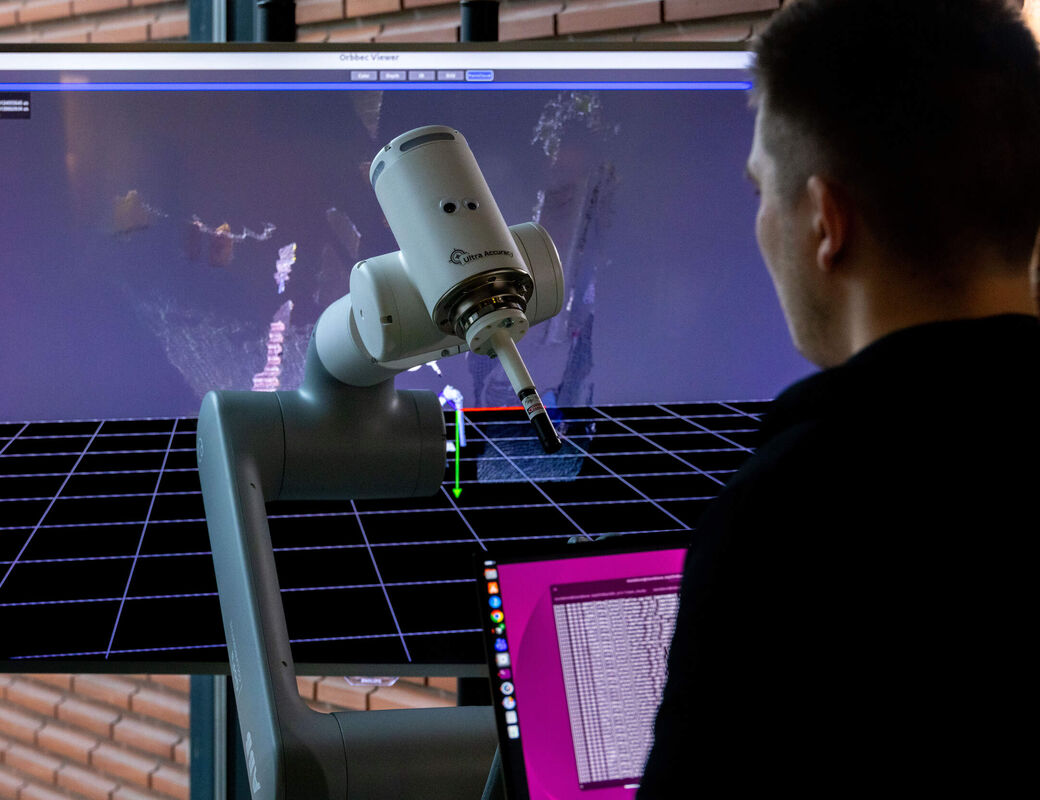
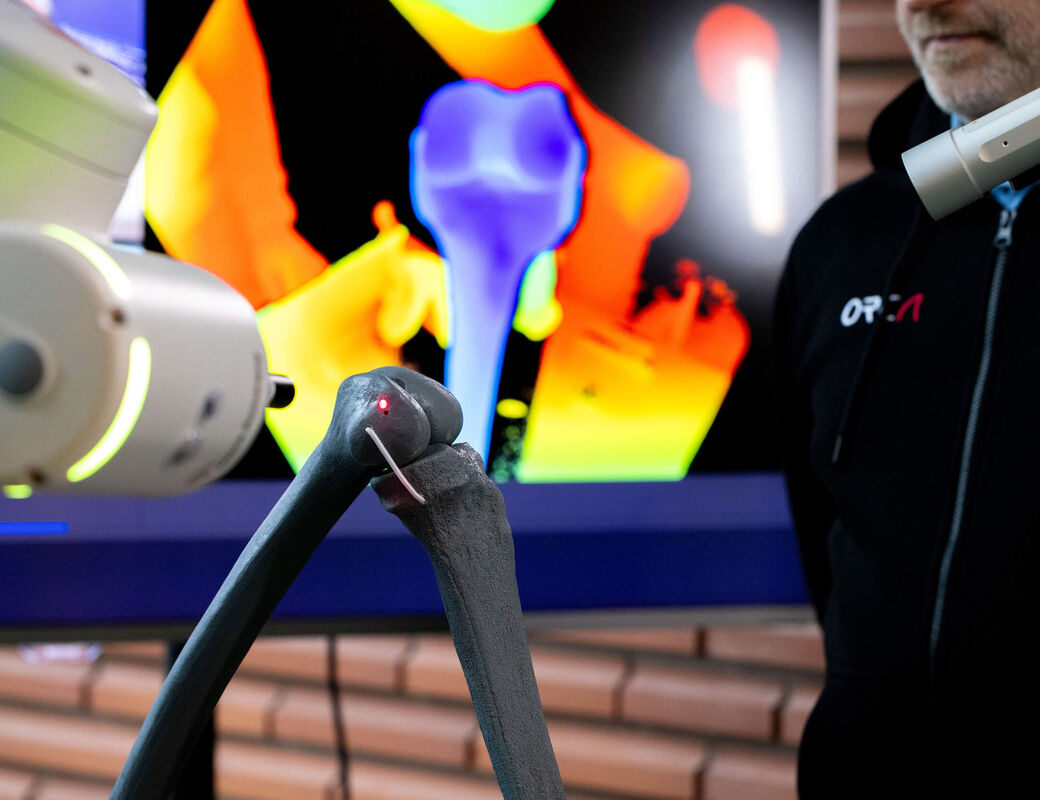
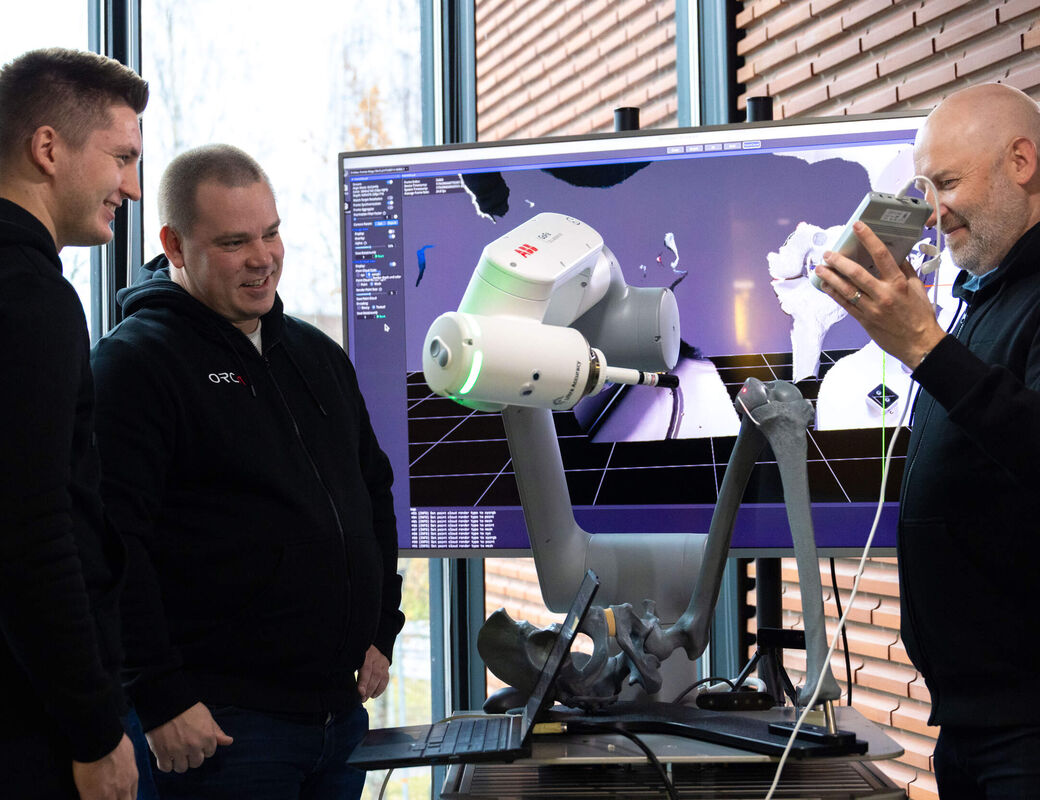
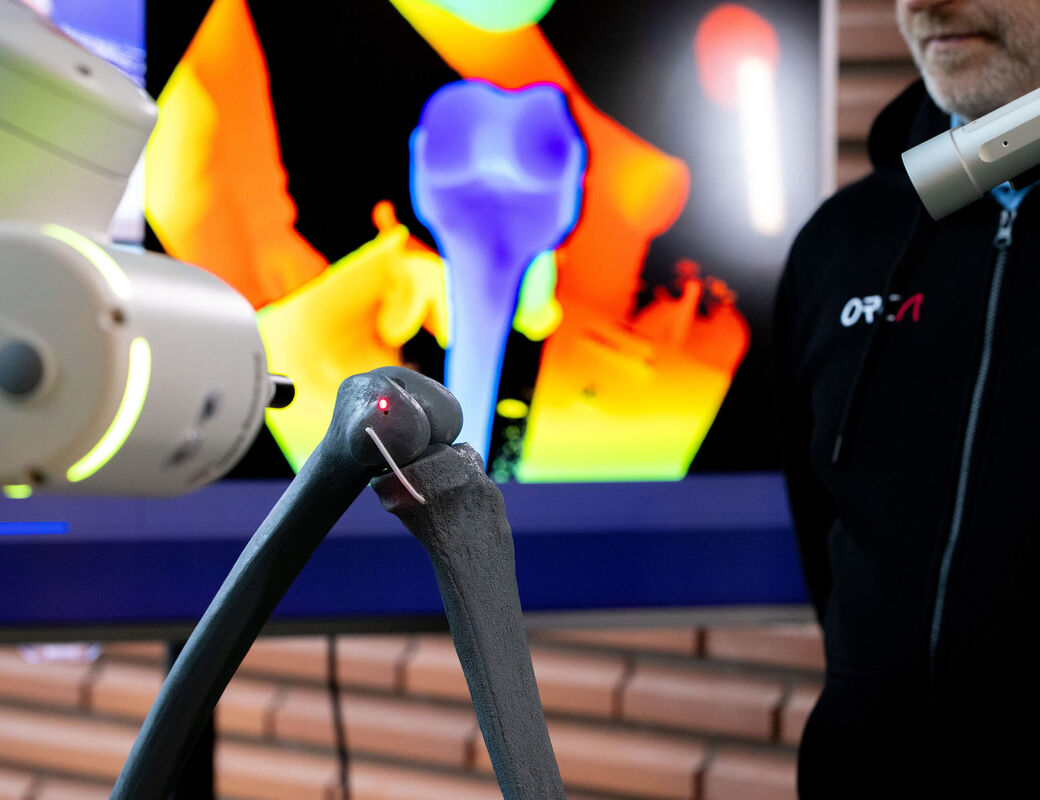
Olennainen ero on myös toimintaperiaatteessa. Nykyjärjestelmä seuraa heijastinpalloja ja tulkitsee niiden sijainnista luun sijainnin, kun taas 3D-kamera mittaa suoraan luun pintaa. Konenäkösovellus tunnistaa luun kameran tuottamasta pistepilvestä ja määrittää sen sijainnin.
”Navigointijärjestelmämme pystyy erottamaan luun muusta kudoksesta.”
Riittävä tarkkuus jo osoitettu
Aallon tutkimusryhmä on keksinyt, miten heidän kehittämällään järjestelmällä on mahdollista päästä riittävään tarkkuuteen siinä vaiheessa, kun kamera optimoidaan kliiniseen käyttöön. He ovat jättäneet ensimmäiset patenttihakemukset aiheesta lokakuussa 2026.
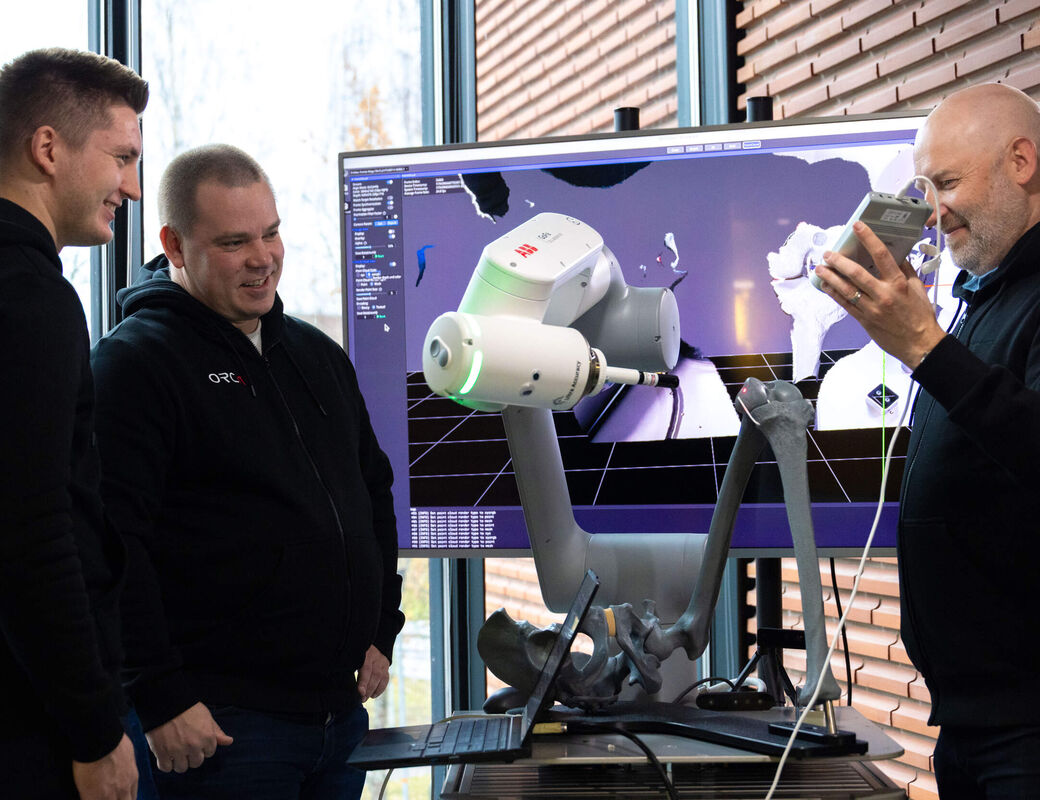
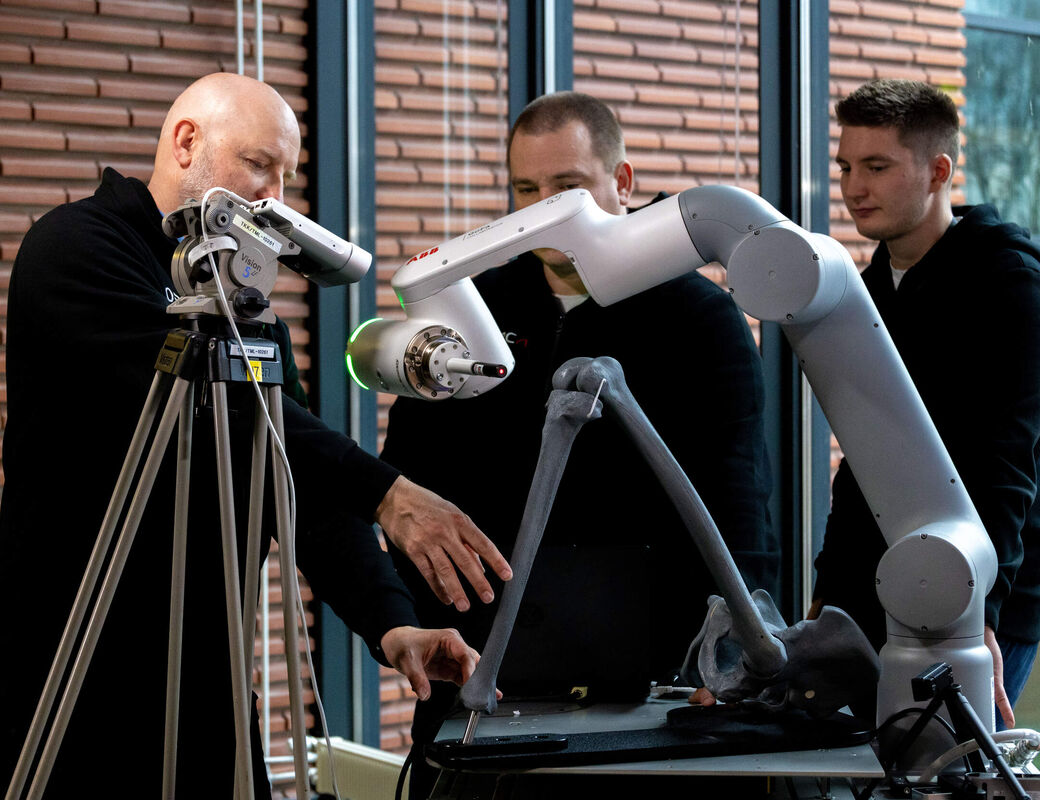
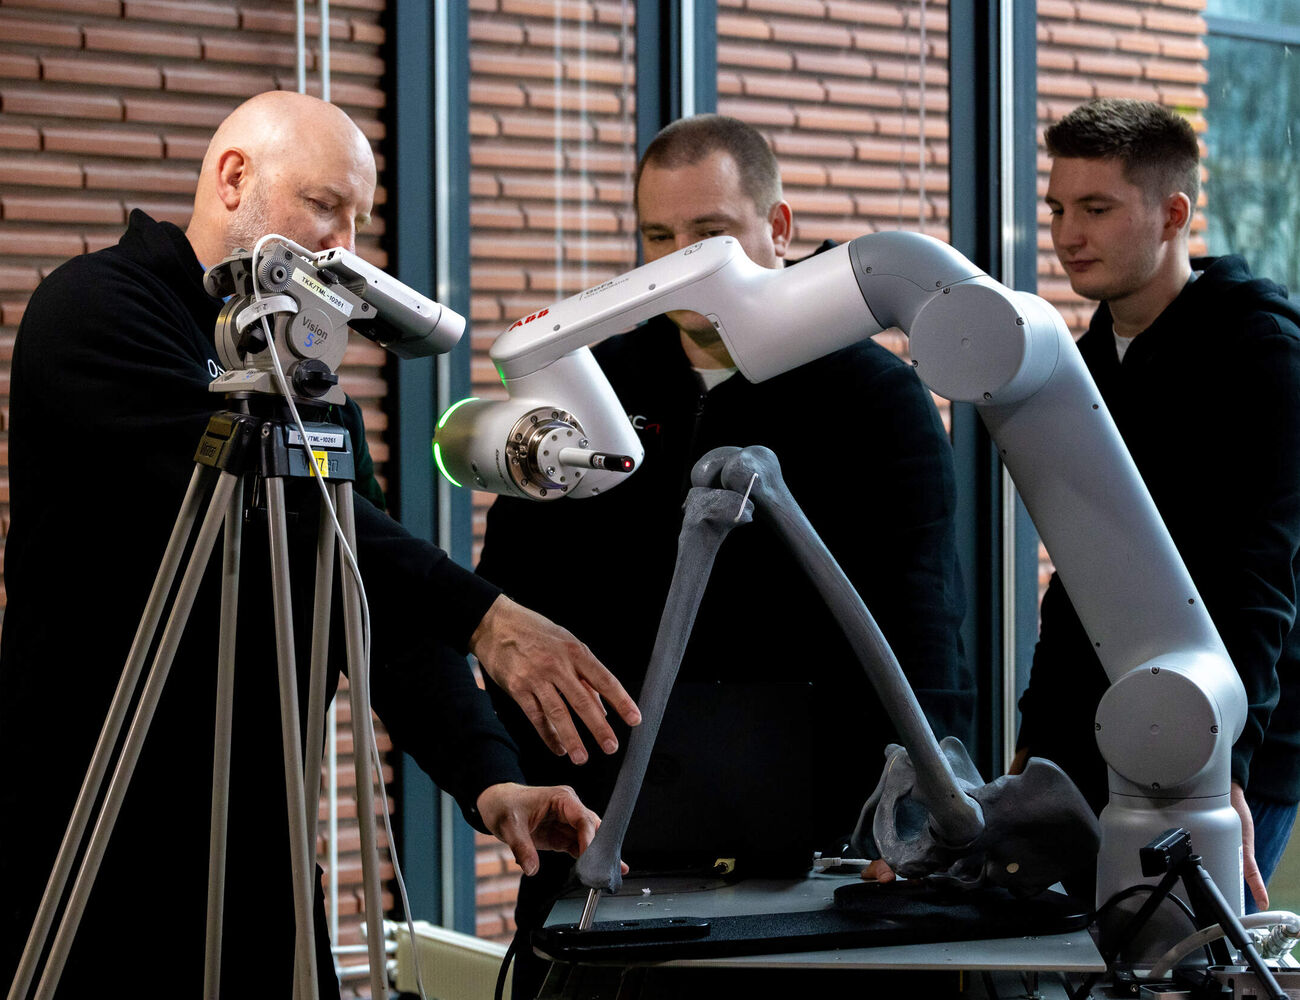
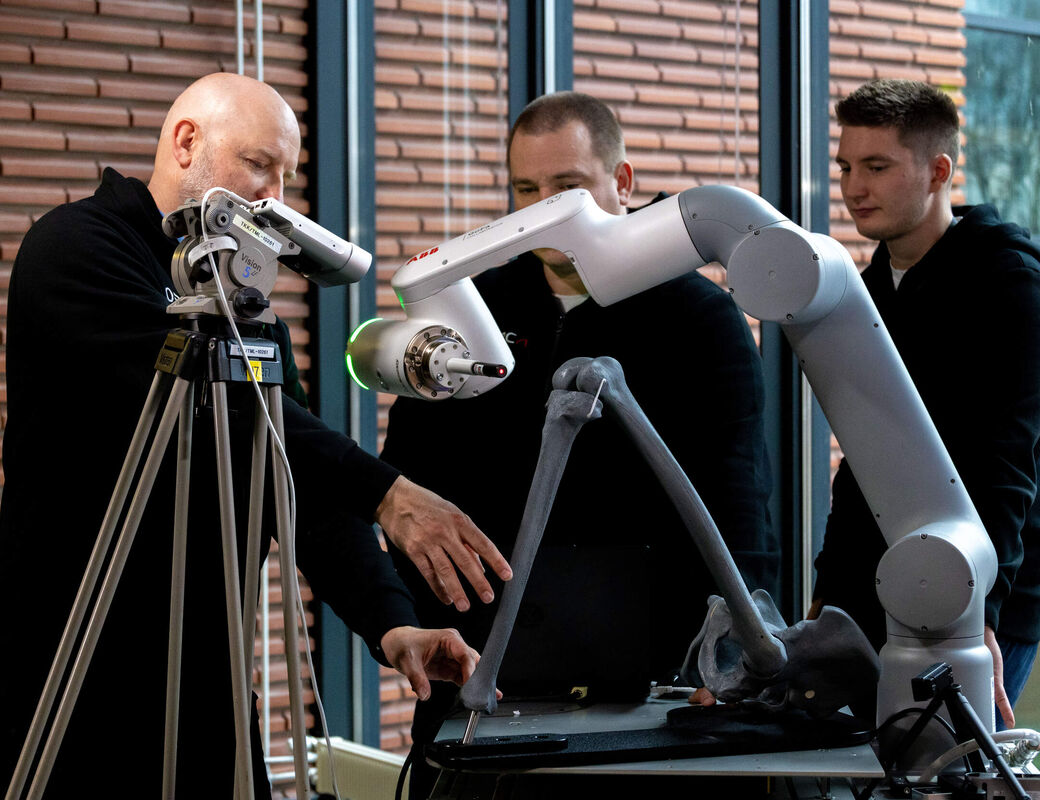
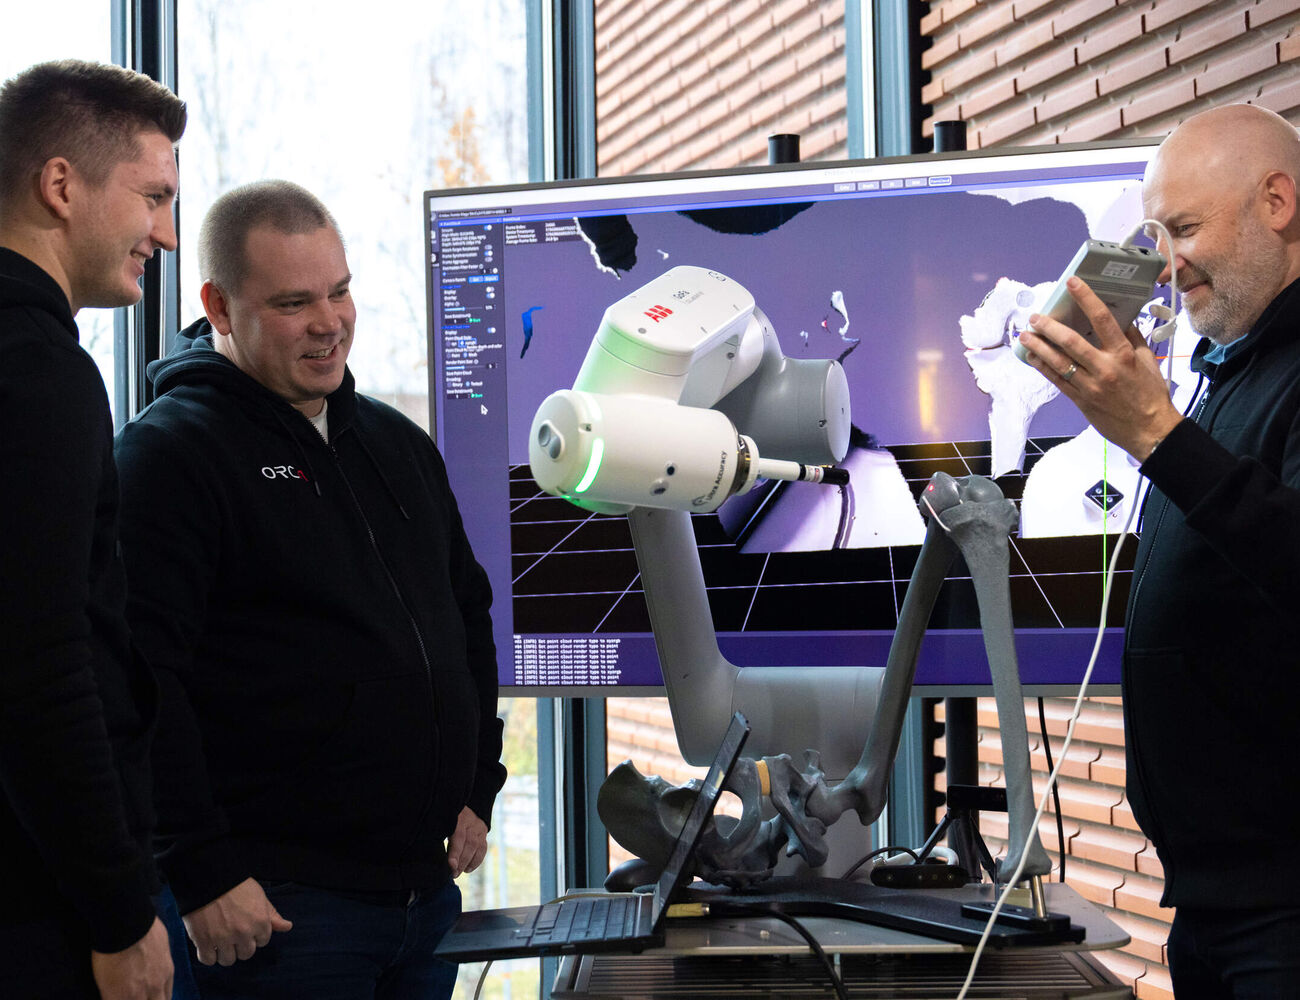
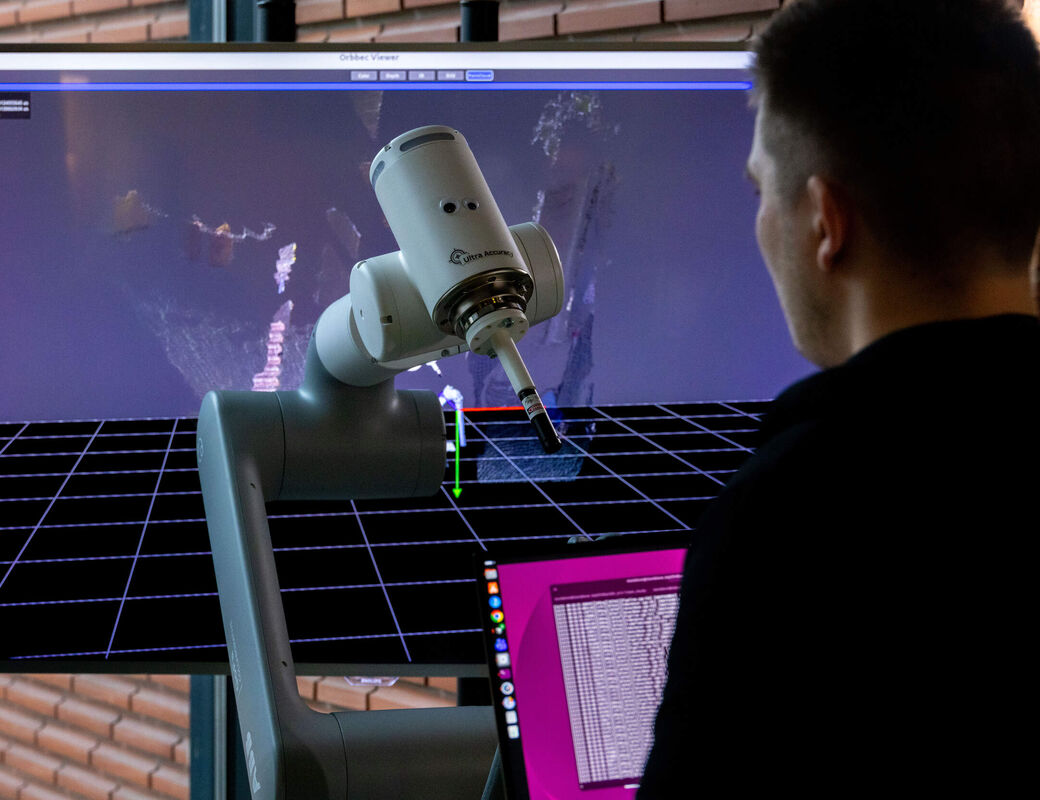
Testeissä he ovat liittäneet järjestelmänsä ABB:n valmistamaan GoFa-robottiin, jollaisia käytetään tavallisesti suurta tarkkuutta vaativassa elektroniikkateollisuudessa.
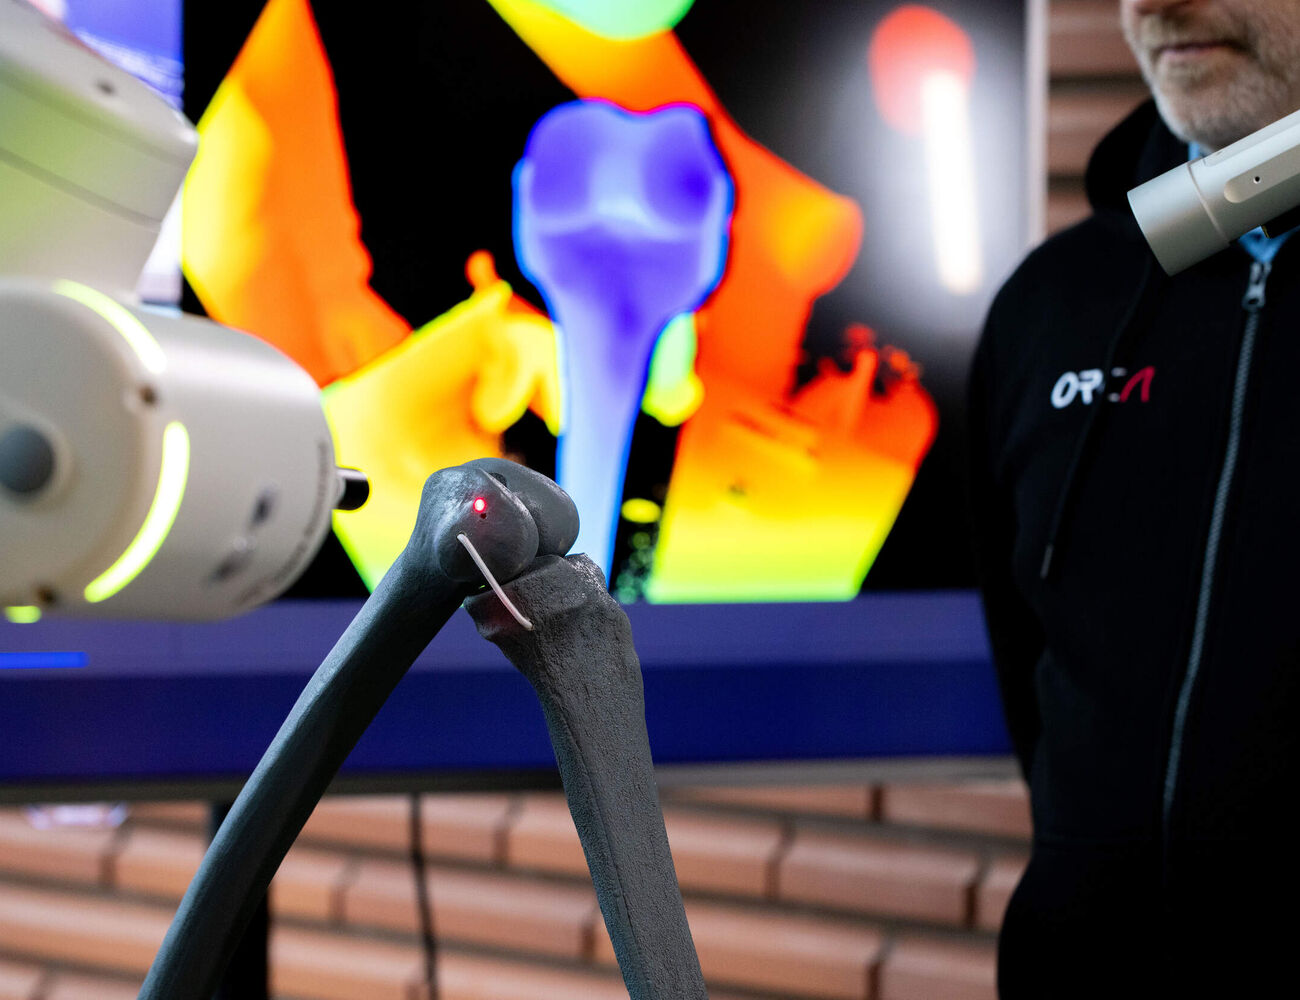
Kun Pitkänen kiinnittää robottikäsivarteen laserin, se osoittaa kerrasta toiseen täsmälleen samaa pistettä muoviluussa, vaikka piste olisi paikassa, jota kamera ei edes näe. Kun luuta liikutetaan, laser seuraa samaa näkymätöntä pistettä.
”Me näemme tietyn osan luusta, ja silloin tiedämme, missä koko luu on. Meidän ei tarvitse nähdä sitä paikkaa, johon porataan.”

Muoviluiden lisäksi tutkijat ovat testanneet järjestelmäänsä eläinluilla, ja niitä varten työhuoneen pakastimessa on Atrian toimittama sian kokonainen alaraaja.
”Seuraavassa vaiheessa testaamme järjestelmää lääketieteelliseen tutkimukseen luovutetuilla ruumiilla yhteistyössä lääkäreiden kanssa. Aiomme myös viedä navigaatiojärjestelmämme leikkaussaliin seuraamaan tekonivelleikkauksia.”
Ongelma löytyi sairaalasta
Ajatus siitä, että 3D-kameralle on tarve, ei perustu pelkästään Pitkäsen kokemukseen leikkausrobottialalla. Sama tarve nousi esille, kun tutkimusryhmän jäsenet osallistuivat ennen projektin käynnistämistä Biodesign Finland -ohjelmaan, jonka Aalto-yliopisto ja HUS järjestävät vuosittain.
Stanfordin yliopiston kehittämä ohjelma kerää monialaisia työryhmiä etsimään terveydenhuollosta ongelmia, joihin voidaan kehittää kaupallistettava ratkaisu.
”Kiersimme muutaman kuukauden aikana HUSin Siltasairaalassa etsimässä ongelmia ja keksimässä niihin ratkaisuja”, Pitkänen kertoo.
Valittuaan tutkimuskohteensa ryhmä perusti ORCA-projektin ja sai sille Business Finlandilta Research to Business -rahoituksen. Tavoitteena on siis valmistella tutkimustulosten kaupallistamista.
”Selvitämme parhaillaan kaupallistamisen eri vaihtoehtoja. Yksi on teknologian lisensointi ja toinen startupin perustaminen.”
Pitkänen pitää markkinoita valtavina, koska Aallossa kehitetyn navigointijärjestelmän voi liittää minkä tahansa robotin ohjausjärjestelmään. Sitä voidaan käyttää apusilminä myös sellaisissa tekonivelleikkauksissa, joissa kirurgi ei käytä robottia.
”Helppokäyttöinen järjestelmä voisi tehdä tietokoneavusteisesta navigoinnista kiinnostavan vaihtoehdon myös sairaaloille, joissa kalliin robotin hankkiminen ei ole järkevää. Sen hinta olisi ehkä kymmenesosa robotin hinnasta.”
Sitten kun 3D-kamera on osoittanut voimansa polven tekonivelleikkauksissa, tutkimusryhmä tähtää muuhun tekonivelkirurgiaan ja ylipäänsä luukirurgiaan, kuten selkä- ja aivoleikkauksiin.
”Niissä kaikissa käytetään heijastinantenneja. Haluamme korvata ne 3D-kameralla.”
Käytössä tyhmä ja tarkka konenäkö
Miksi konenäköön perustuva navigointi ei ole vielä vakiintunut tekonivelleikkauksissa? Menetelmää kehittävä Aallon ORCA-tutkimusryhmä pohtii mahdollisia syitä.
”Yksi syy voi olla se, että laskentateho alkaa vasta nyt olla riittävällä tasolla. Sitä tarvitaan paljon, kun seurataan 3D-kameran tuottamia kymmeniätuhansia pisteitä”, sanoo Sauli Lindroos, jonka opinnot ja työkokemus painottuvat biolääketieteelliseen kuvantamiseen.
Tehon ohella tarvitaan menetelmiä. Konenäön algoritmit eli laskentamenetelmät ovat kehittyneet Lindroosin mukaan niin, että kohteita voidaan tunnistaa ja paikantaa nopeammin ja tarkemmin kuin vielä muutama vuosi sitten. Näin esimerkiksi luu voidaan erottaa sitä ympäröivistä kudoksista.
Voisi olla houkuttelevaa puhua tässä yhteydessä tekoälystä, mutta tutkimusryhmä vierastaa termiä. Se saattaa johtaa ajatukset generatiiviseen tekoälyyn, joka voi tuottaa samasta lähtötiedosta erilaisia vastauksia. ORCAssa tavoite on päinvastainen.
”Olemme valinneet tunnettuja algoritmeja, jotka ovat ennustettavia ja toistettavia. Kun niille annetaan sama syöte, ne tuottavat aina saman tuloksen”, sanoo bioinformatiikkaan perehtynyt Taneli Tikkakoski.
Lopputuloksena on tyhmä ja tarkka konenäkö. Se ei ajattele kirurgin puolesta eikä opi lennosta. Se vain näkee ja mittaa tarkasti.
Teksti: Marianna Salin
Kuvat: Mikko Raskinen
Aalto Slushissa 2026: Nämä ratkaisut mullistavat eristemarkkinat, tekonivelleikkaukset ja hukkalämmön hyödyntämisen
Aalto-yliopisto osallistuu startup-tapahtuma Slushiin esittelemällä 12 uutta innovaatiota, joiden avulla ratkaistaan kestävyyshaasteita ja vahvistetaan talouskasvua.

Lue lisää uutisia

Marraskuun harmaan sävyissä piilee myös kauneutta
Tutkijan mukaan kauneuden arvostaminen on yksi onnellisuuteen vaikuttavista tekijöistä.
Aalto ja Unite! kehittävät uusia opetusmoduuleja kansainvälisen yhteistyön avulla
Aalto yhdessä kolmen muun Unite!-yliopiston kanssa on kehittänyt 11 yhteistä opetusmoduulia tekniikan, kyberturvallisuuden, robotiikan ja etiikan aloille. Yhteistyö toi opetukseen uutta asiantuntemusta eri puolilta allianssia.
Tohtoriopiskelijoiden vuosiseuranta avoinna 14.12.2026 saakka
Missä vaiheessa olet tohtoriopintojesi ja tutkimuksesi kanssa? Päivitä tilanteesi vastaamalla kyselyyn.